仿生抓附 · 在研项目
昆虫足端启发的灵巧抓取
以马岛蟑螂足端为主要研究对象,将分段跗节、柔顺足垫与分泌液调控结合,研究固液耦合湿黏附及其在灵巧抓取中的应用。
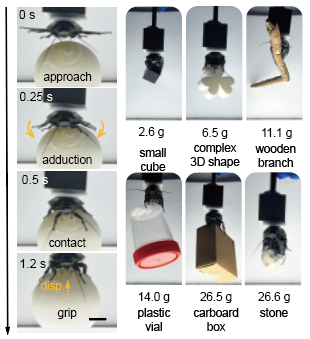
异形目标的贴合、承载与释放
异形目标抓取涉及曲面贴合、接触载荷分配与脱附控制。昆虫足端通过分段跗节适应局部曲率,利用爪、摩擦垫和黏附垫承担不同方向的接触载荷。
研究内容包括足端结构与行为表征、固液耦合黏附建模、仿生足垫设计及多关节执行机构集成,重点分析节间载荷传递、界面附着和释放顺序之间的关系。
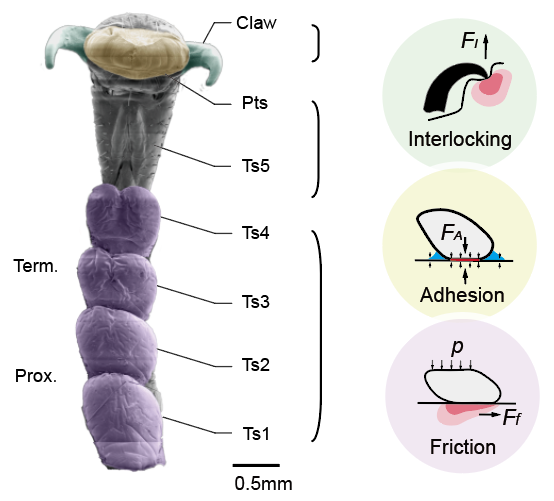
爪、摩擦垫与黏附垫的分工
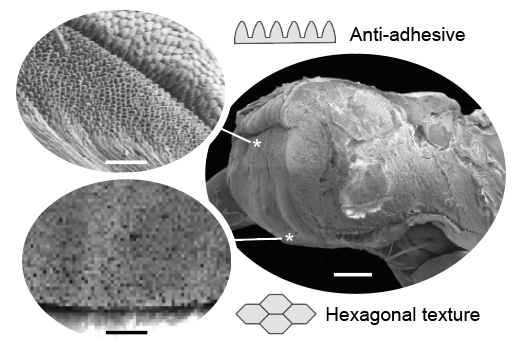
末端爪通过机械锁合提供附着,跗节垫结构参与摩擦与黏附,各接触单元的作用受表面粗糙度和加载方向影响。跗节分段、足垫纹理及接触边缘形貌是仿生指端设计的主要结构参数。
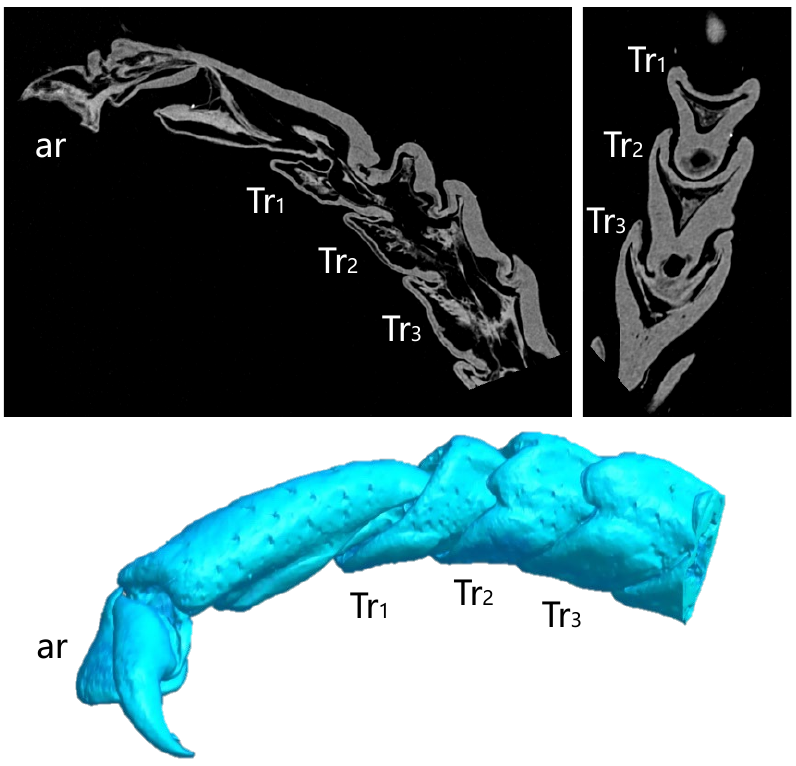
通过抓取与攀爬行为记录、足垫显微观察及跗节显微 CT,分析接触姿态、壳体形态与关节连接关系。截面和三维重建用于辨识内部传动路径,为跗节链构型建模提供几何依据。
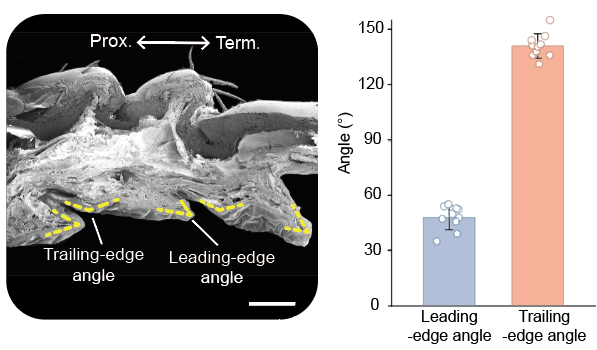
柔顺结构与分泌液协同的湿黏附设计
足垫由柔顺支撑、表面织构和液体输运通道组成,分别调节局部变形、接触状态与界面供液。建模拟结合接触力学与液桥力,分析结构变形和液体分布对附着、脱附过程的影响。
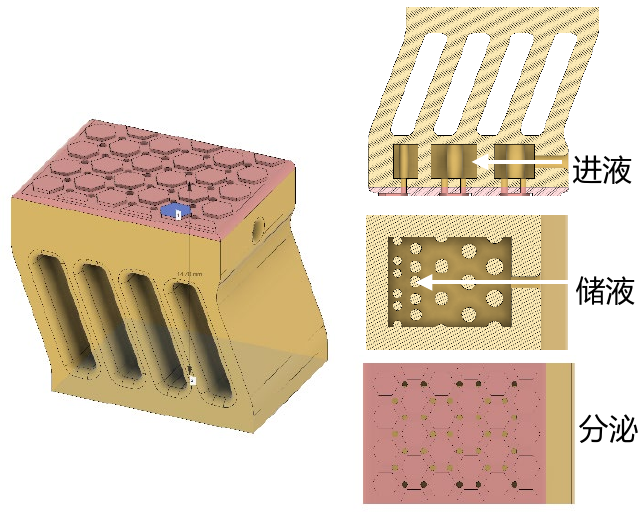
材料方案包括 PDMS 微结构与定向冷冻水凝胶纤维。氨基酸分析和 GC-MS 用于表征足垫及分泌液成分,为材料选择和人工分泌液配制提供依据。材料、供液方式与加载运动的匹配关系仍需通过接触力测试评估。
从贴合到顺序脱附
足端运动呈现末端接触、近端贴合、末端回弹和完全脱离的顺序变化。仿生指端设计据此考察接触顺序、弯曲方向与载荷分配,研究抓持承载与逐段脱附之间的协调关系。
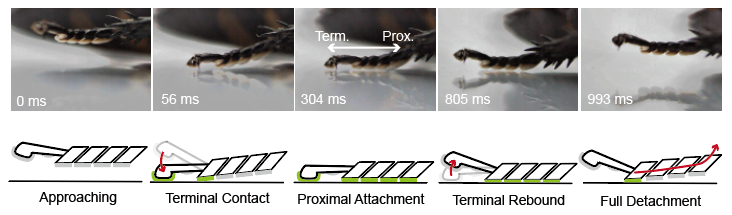
分段柔顺指端与腱驱动构型
机构采用主动关节与分段柔顺单元串联的构型。主动关节调整指端位置和姿态,被动单元适应局部曲率,腱传动调节跗节链的弯曲与接触状态。关节柔顺性、腱路布置及传动关系是机构设计的主要变量。
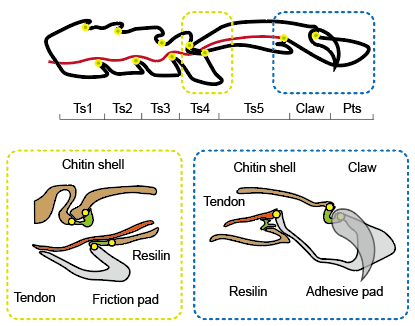
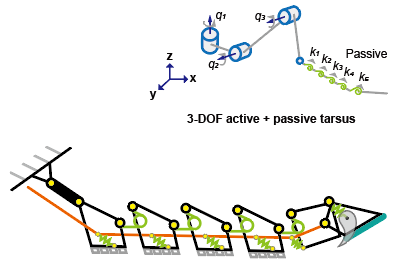
后续工作包括单足端控制、多足端协同及接触反馈集成,围绕不同形状目标开展抓持与释放测试。固液耦合足垫与多关节机构的协同性能仍待样机集成验证。