本科工程项目 · 团队协作
折纸式仿昆虫爬壁机器人
将平面折叠结构、六足连杆机构与气动足垫集成到小型机器人中,探索机身制造、足端贴合与转向机构的协同设计。
总体设计
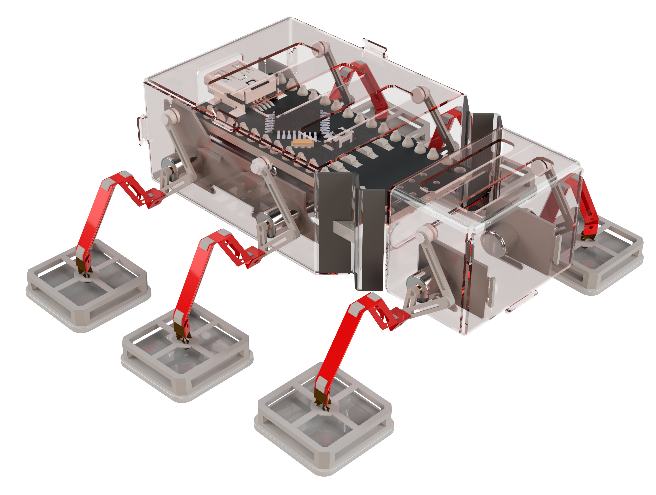
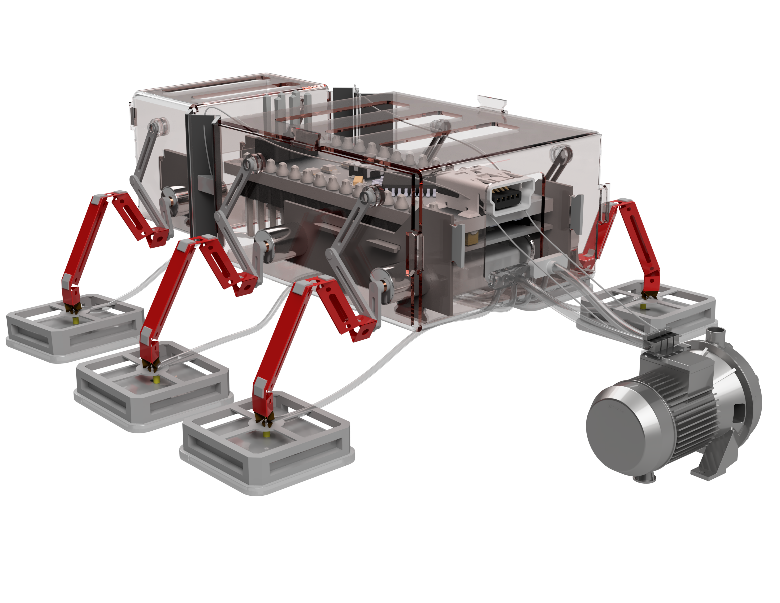
小型爬壁机器人的设计难点不仅在于附着力,还包括驱动部件的空间布置、足端接触姿态和制造装配。该方案以昆虫六足布局与三角步态为参考,用折纸结构形成机身和关节,六个微型电机驱动腿部,外置气压控制装置连接足垫及颈部转向机构。
- 63.46 × 79.84 × 32.33 mm
- 报告中的整机设计尺寸,宽、高含腿部
- 6 个微型电机
- 独立腿部驱动,配合连杆机构传递运动
- PET 折叠机身
- 平面切割、折叠成形与插装式内骨架
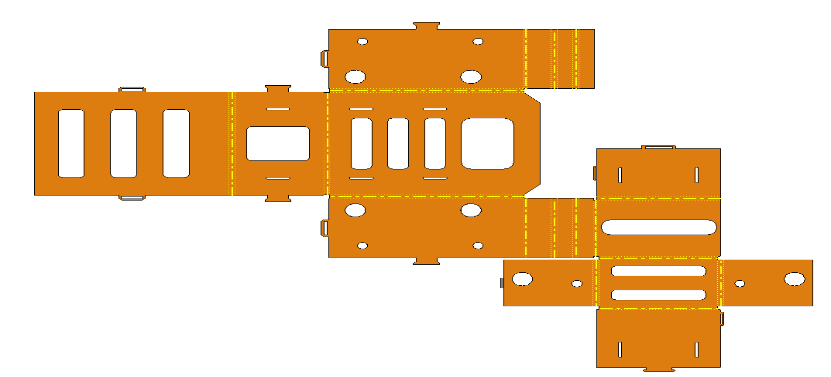
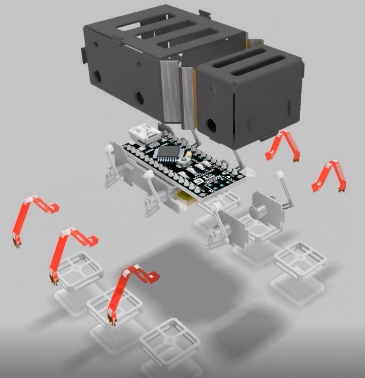
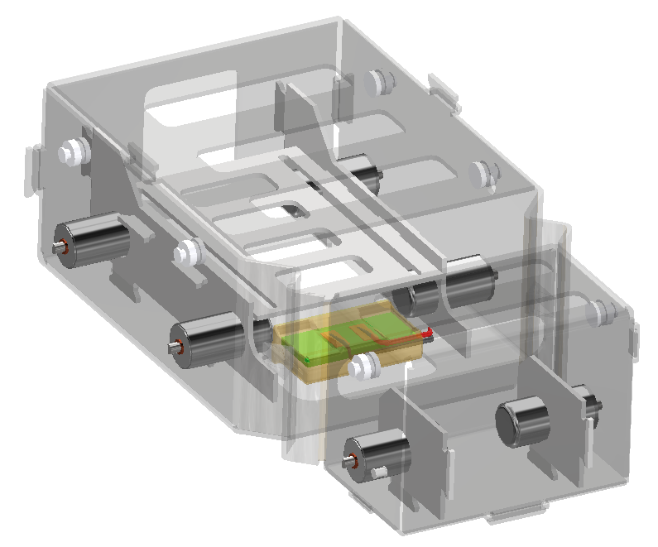
机身与装配:从平面展开到空间结构
机身采用 PET 平面材料切割后折叠成形,展开图中预留折痕、驱动安装孔和减重开口。内部通过平板插装构成支撑骨架,用于定位电机、控制板和外壳,便于分件加工与拆装。
腿部传动与足端姿态适应
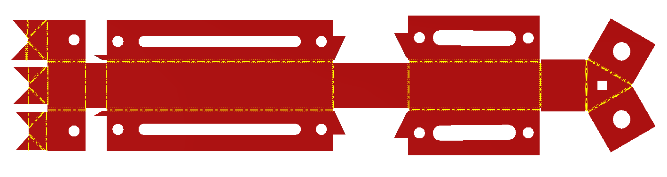
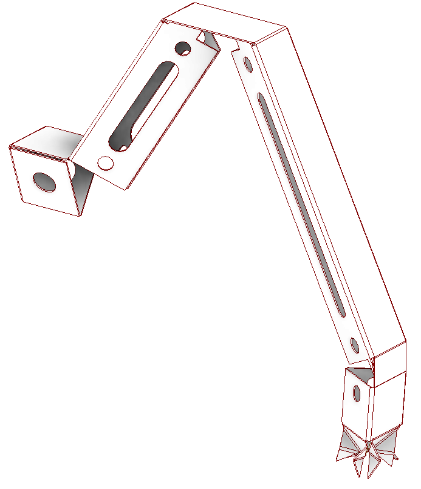
腿部采用四杆连杆机构传递电机输入,并围绕三角步态所需的足端轨迹进行构型设计。腿部末端延伸出三个折纸单元组成的柔性踝部,使足垫相对腿部具有被动调整接触姿态的能力。
踝部设计以近似球铰的传力方式为目标:传递支撑力,同时减小腿部姿态变化对足垫贴合的影响。报告展示了展开结构和折叠样件,尚未提供关节刚度与转角范围的定量测试。
气动颈部转向
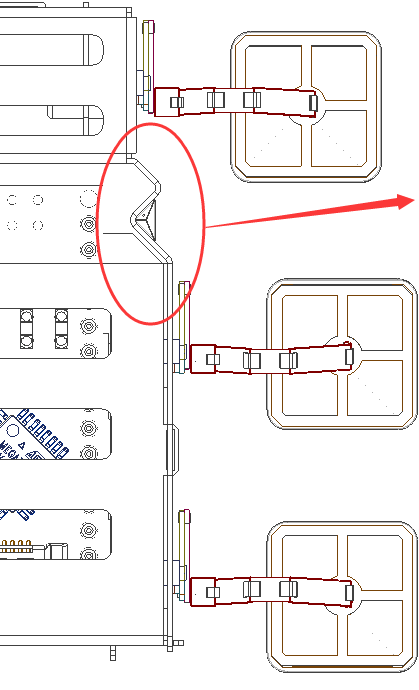
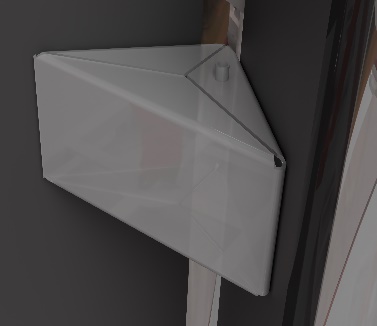
前后机身之间设置折纸颈部,利用三棱柱形气囊的充气与抽空改变构型,产生头部相对机身的偏转。该机构与足垫共用气压控制设备,并在方案中配合六足驱动完成转向。
气动足垫与连接框架
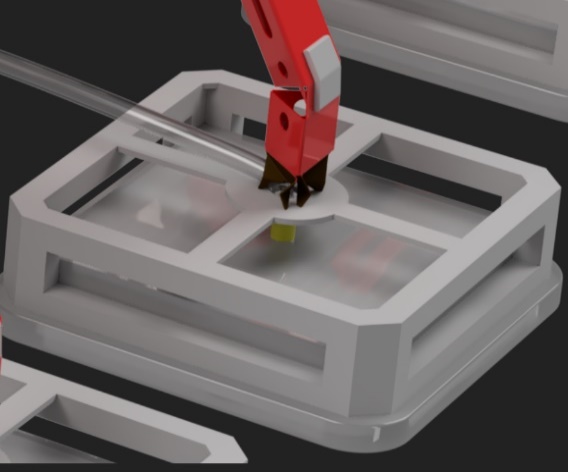
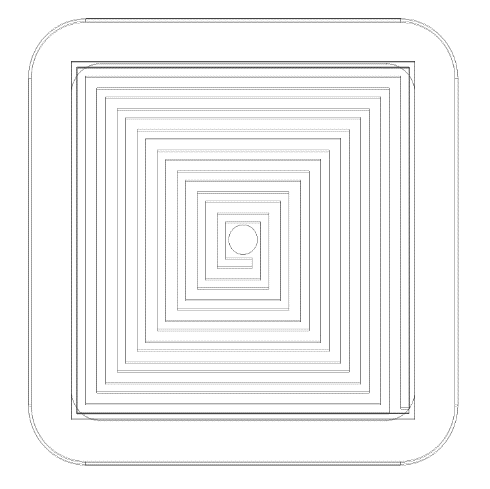
足垫参考负压式黏附结构,采用带内部气路的硅橡胶柔性单元。按报告中的设计,气路充气引起足垫形变,通过接触区域内外的压差产生附着力;这一实现方式与蜜蜂足端的湿黏附机理不同。
足垫上方设置刚性框架,将柔性单元连接到踝部,并为足垫变形保留空间,减少膨胀过程与腿部机构的干涉。整机方案包含外置气泵与电磁阀,气源并未集成在上述机身尺寸内。
查看整机气路布置
个人工作与验证范围
- 机构设计与集成:负责整机构型,协调折纸机身、腿部连杆、被动踝部和气动足端的连接与空间布置。
- 加工与装配:开展零部件加工、折叠样件制作及整机装配,将展开设计转化为可装配结构。
- 团队协作:组织技术讨论、协调成员任务并整理作品报告与竞赛材料。
现有材料展示了总体 CAD、展开设计、机构样件及装配工作。项目的主要成果是完成小型折纸机器人各机构的设计与集成探索;报告未提供连续壁面爬行、速度、负载和转向半径的量化结果。
本页新增图示与设计尺寸来自《飞檐走壁——基于折纸理论的仿昆虫爬壁机器人设计》作品报告;样件动画沿用项目演示材料。