机器人机构设计
WaistSimulator:腰部并联机构分析工具
针对机器人腰部机构的尺寸设计与驱动选型,分析几何参数对姿态可达域、传动性能及驱动载荷的影响。以下以小鹏 IRON 和智元 X2 的腰部机构作为结构参考。
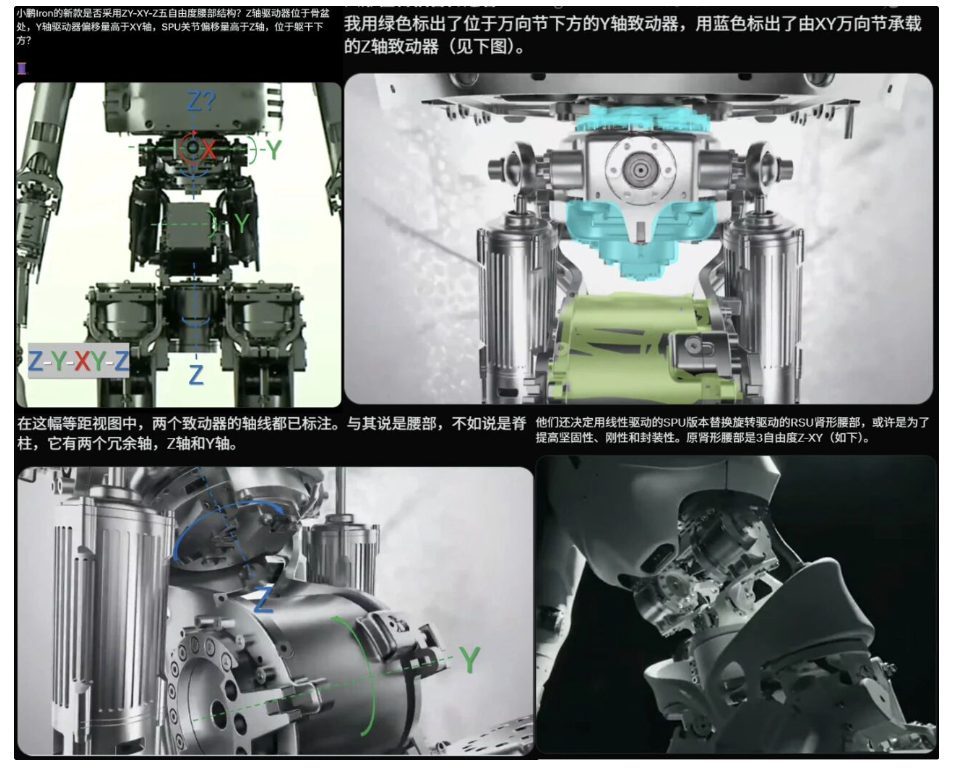
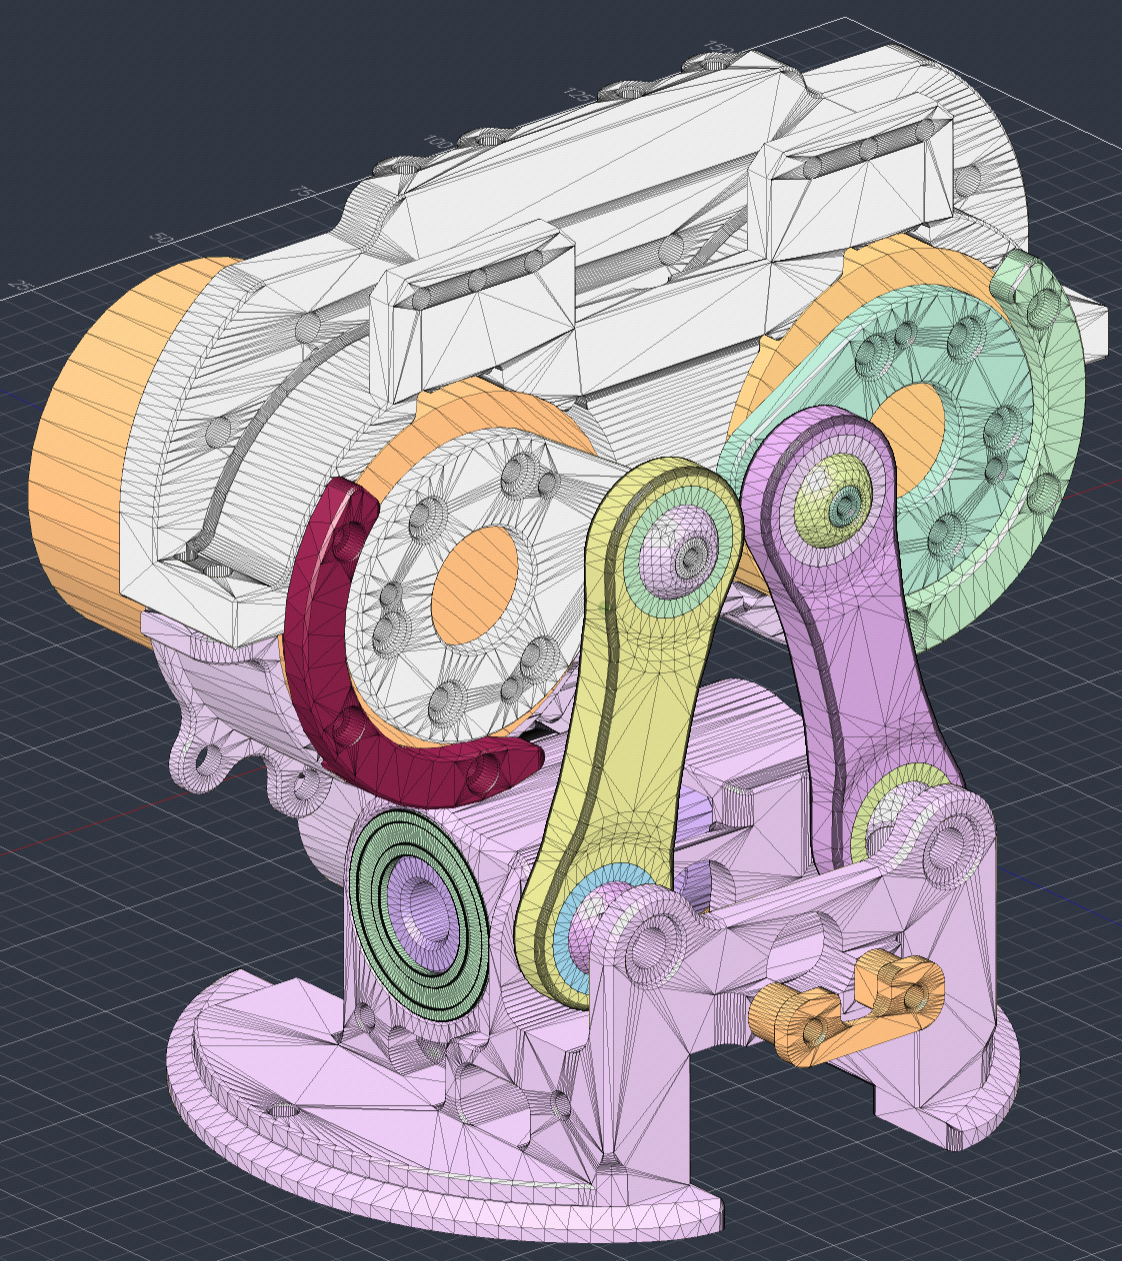
计算模型采用双电机驱动的 Roll / Pitch 两自由度并联构型:电机安装于动平台,通过曲柄与定长推拉杆连接底座,平台由中心十字铰支撑。模型使用示例尺寸,未针对上述机器人进行参数标定。
分析功能
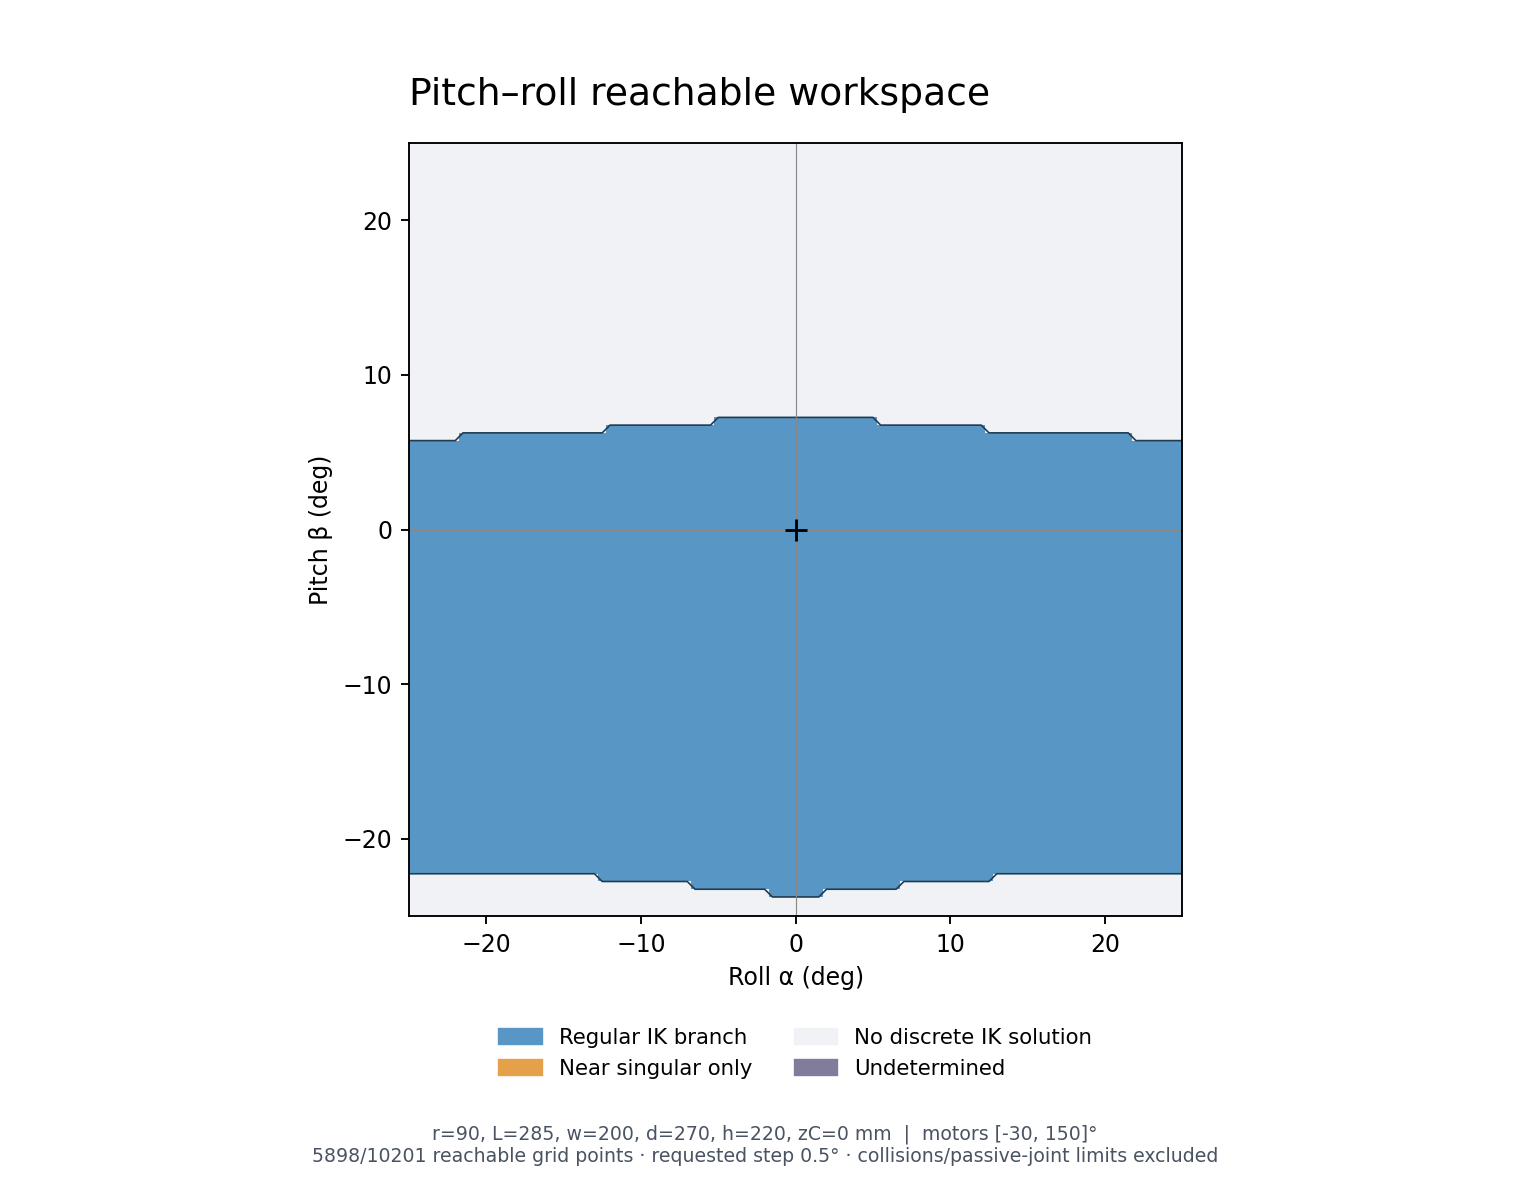
- 运动学:参数化调整机构尺寸,求解正逆运动学,计算姿态可达域并回放运动轨迹。
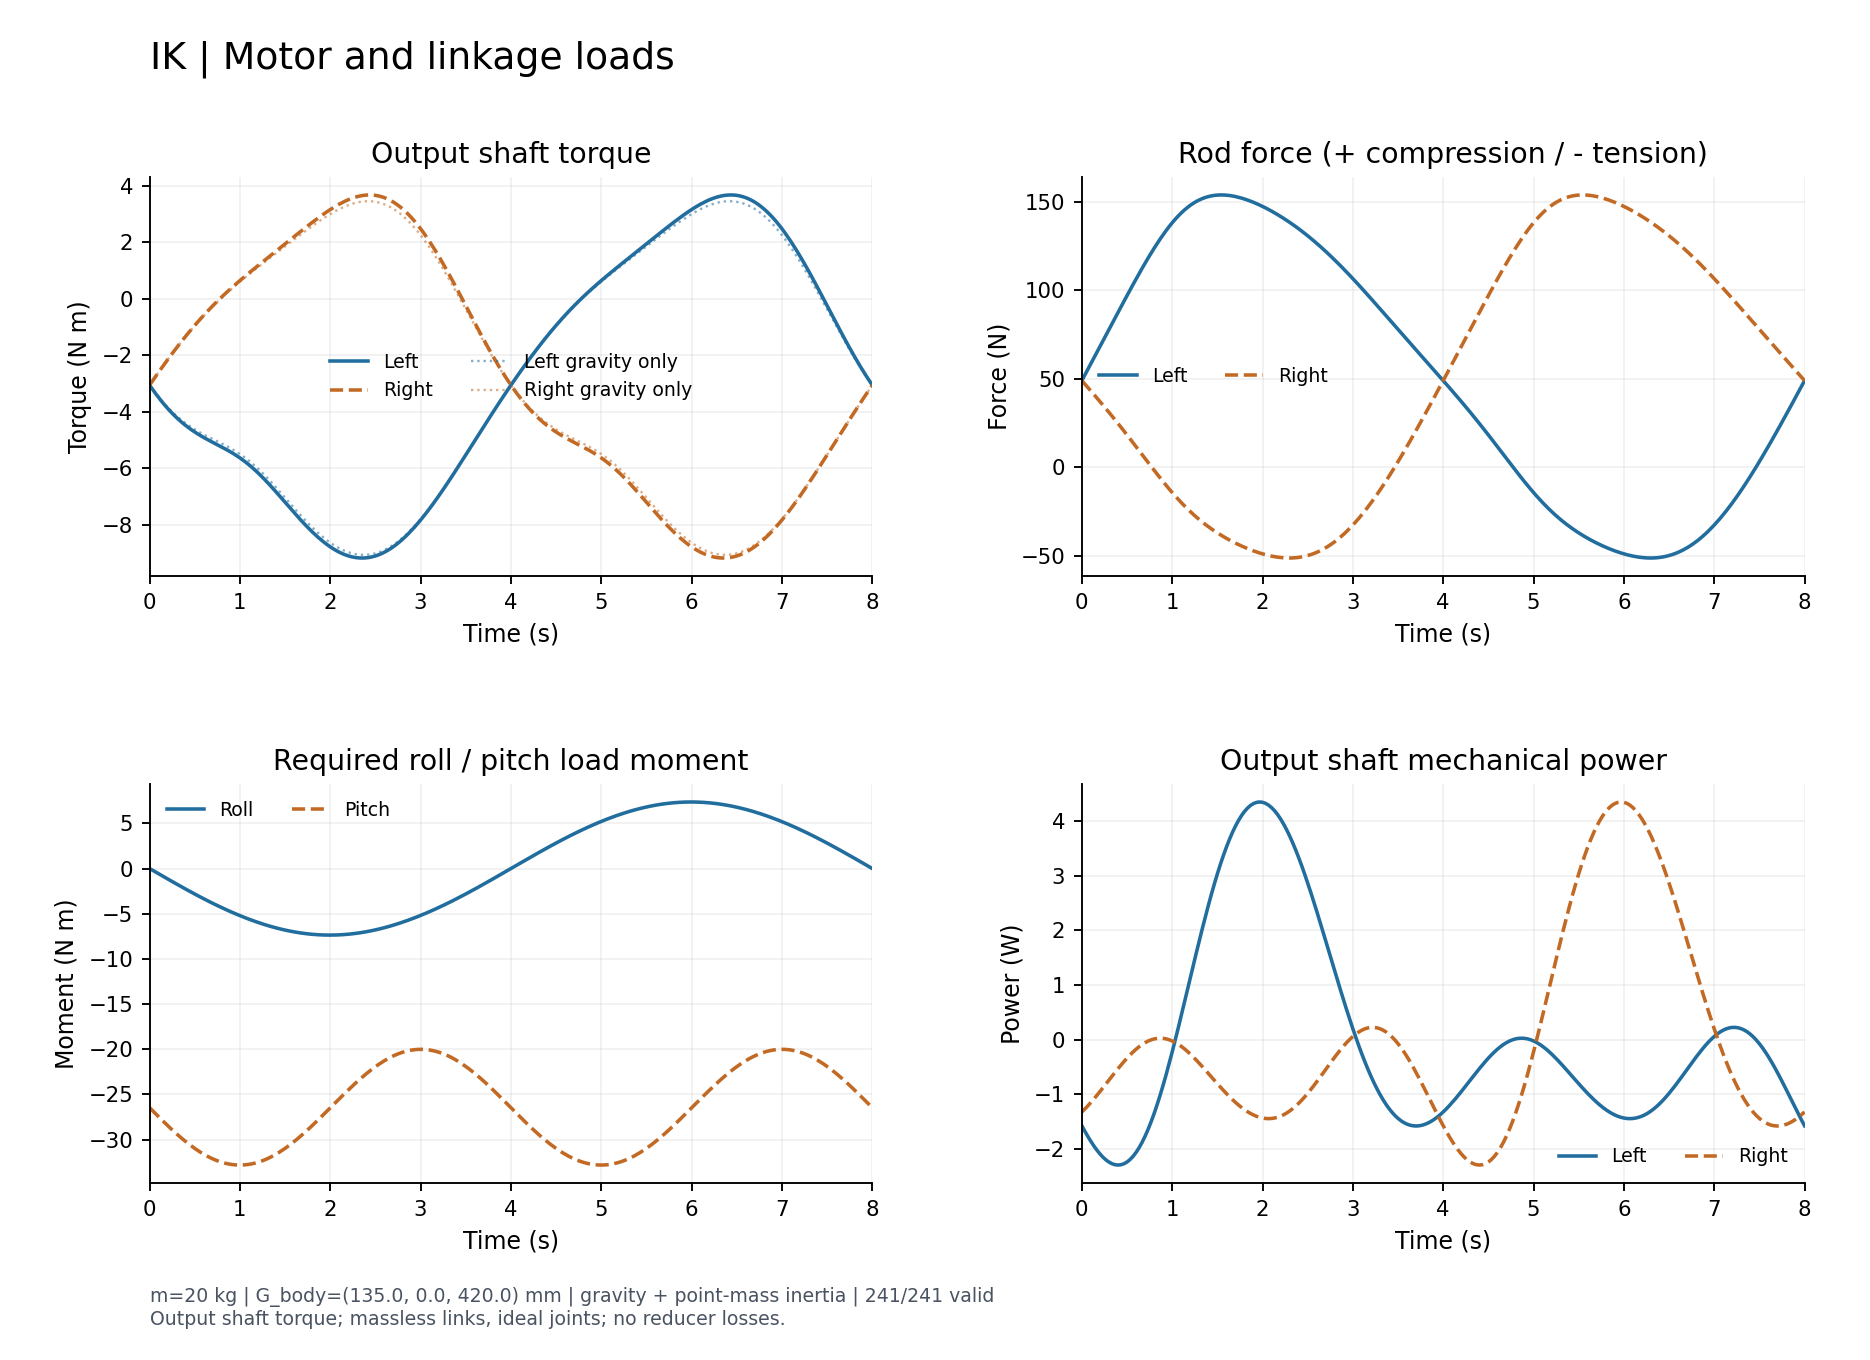
- 载荷:根据质量、质心及运动状态,计算重力与惯性作用下的曲柄输出轴力矩、连杆轴力和十字铰合反力。
- 传动分析:计算雅可比矩阵与奇异性指标,支持运动曲线、计算数据及图表导出。
实现与适用范围
程序采用 Python、NumPy、SciPy 和 Tkinter,借助 AI 辅助开发,已打包为 Windows 单文件 EXE。批量计算在后台进程执行,结合绘制缓存与分频刷新改善交互响应。
当前载荷分析采用理想运动副与单质点模型,不包含完整多刚体动力学及实机闭环控制。尺寸优化与运动平顺性优化为后续研究方向。